로봇 데모 영상은 10년 전에도 화려했습니다. 보스턴다이내믹스가 뒤로 공중제비를 도는 영상을 보고 다들 놀랐지만, 그 로봇이 공장에 들어갔다는 소식은 한참 없었죠.
그런데 올해 분위기가 달라졌습니다. CES 2026에서 나온 얘기의 핵심은 "실험실 시연에서 벗어나 양산형 모델이 나왔다"는 것이었고, 현대차는 아틀라스를 2028년부터 조지아 공장에 투입하겠다는 계획을 밝혔습니다.
바뀐 게 뭘까요. 하드웨어가 아니라 두뇌 쪽이었습니다.
모델이 바뀌었다
로봇에 들어가는 AI가 LLM에서 LMM(멀티모달)을 거쳐 LAM(Large Action Model)으로 옮겨가는 중입니다. 텍스트를 다루던 것에서 이미지와 소리를 함께 다루는 단계를 지나, 이제 행동을 출력하는 모델로요.
로봇의 두뇌 역할을 하는 파운데이션 모델을 RFM(Robotics Foundation Model)이라고 부릅니다. 이게 중요한 이유는 학습 방식이 달라지기 때문입니다.
예전 산업용 로봇은 궤적을 일일이 프로그래밍했습니다. 정해진 위치에서 정해진 동작만 반복하니, 부품이 조금만 어긋나 있어도 멈추거나 사고가 났죠. RFM 기반 로봇은 상황을 인식하고 대안을 스스로 정합니다. 조립 라인에서 부품이 잘못 놓여 있으면 그걸 보고 다르게 대응하는 식으로요.
그래서 "로봇은 이제 AI 기업"이라는 표현이 나옵니다. 경쟁축이 관절과 모터에서 모델로 옮겨간 겁니다.
왜 이게 어려운 문제인가
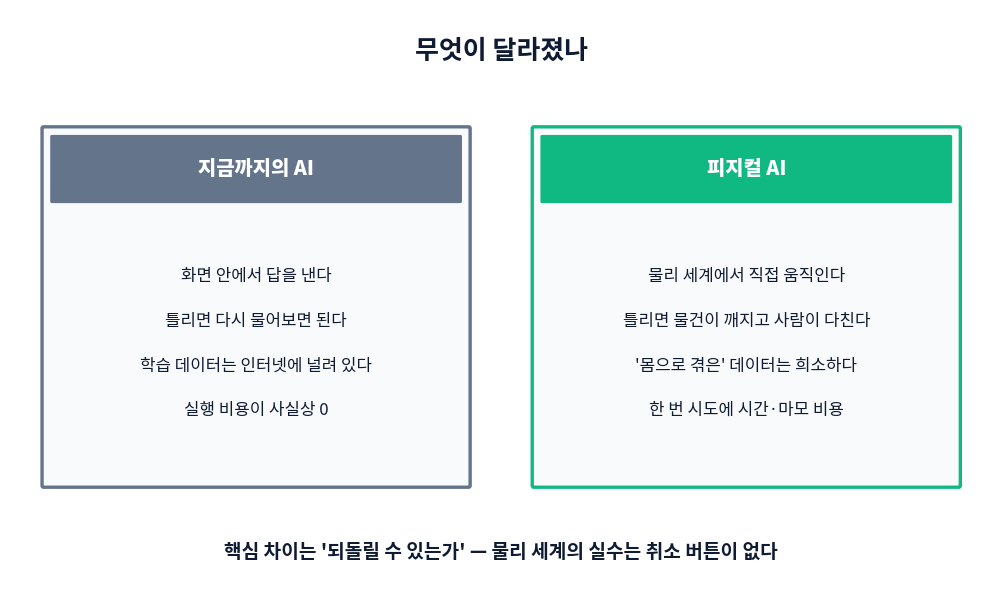
언어모델을 만드는 것과 행동모델을 만드는 건 난이도의 성격이 다릅니다.
데이터가 없습니다. 텍스트는 인터넷에 수십 년치가 쌓여 있지만, "물건을 집어 올리는 손의 감각" 같은 데이터는 그렇게 널려 있지 않습니다. 직접 로봇을 움직여 모아야 하는데, 한 번 시도할 때마다 실제 시간이 걸리고 장비가 마모됩니다. 그래서 시뮬레이션에서 대량 학습한 뒤 현실로 옮기는 방식을 쓰는데, 시뮬레이션과 실제의 차이를 메우는 게 또 하나의 과제입니다.
실수가 되돌려지지 않습니다. 챗봇이 틀린 답을 하면 다시 물어보면 됩니다. 로봇이 틀리면 물건이 깨지거나 사람이 다칩니다. 같은 정확도라도 요구되는 신뢰 수준이 완전히 다릅니다.
물리가 어렵습니다. 50kg짜리 물건을 드는 것보다 계란을 깨지 않고 집는 게 어렵습니다. 힘 제어와 접촉 감지는 아직 인간의 손 근처에도 못 갔습니다.
현재 위치
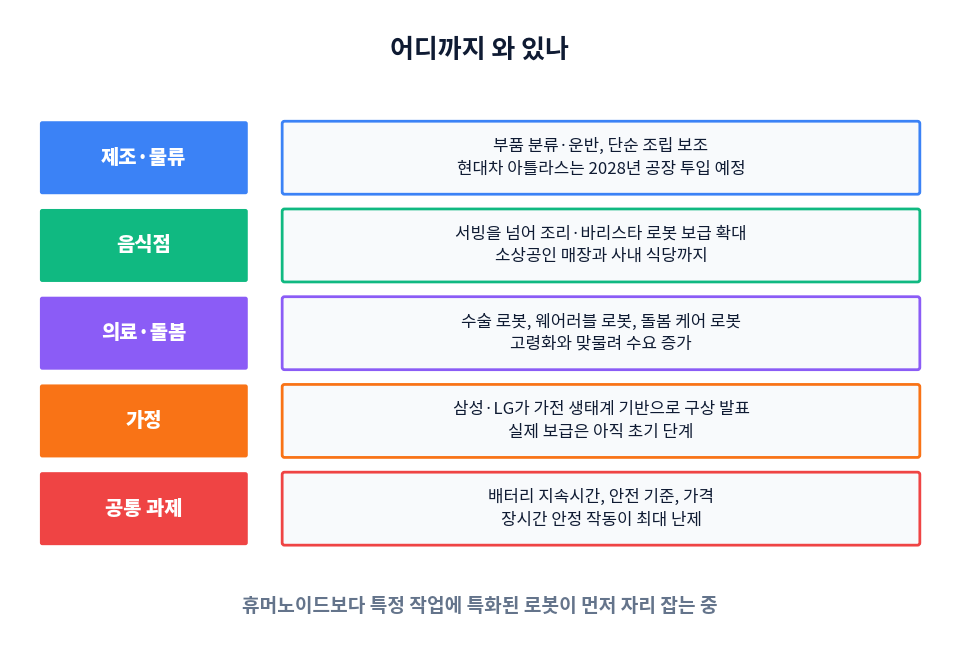
제조·물류가 가장 앞서 있습니다. 환경이 통제돼 있고 반복 작업이 명확해서 적용하기 쉽거든요. 아틀라스의 예상 역할도 부품 시퀀싱, 조립 보조, 50kg 내외 물류 처리입니다.
의외로 빠른 건 음식점 쪽입니다. 서빙 로봇을 넘어 조리와 바리스타 로봇이 소상공인 매장까지 들어가고 있습니다. 작업 범위가 좁고 반복적이라 난이도가 낮은 영역이죠.
가정용은 아직 구상 단계에 가깝습니다. 삼성과 LG가 가전 생태계 기반으로 비전을 내놨지만, 집은 통제되지 않은 환경이라 난이도가 공장과 비교가 안 됩니다.
여기서 눈에 띄는 패턴이 있습니다. 휴머노이드보다 특정 작업에 특화된 로봇이 먼저 자리를 잡고 있다는 것. 사람 모양일 필요가 없는 일에 굳이 사람 모양을 쓰는 건 비효율이니까요. 휴머노이드가 주목받는 건 기존 인프라(사람이 쓰도록 만든 공간과 도구)를 그대로 쓸 수 있다는 점 때문인데, 그 장점이 비용을 정당화하는 지점이 어디인지는 아직 증명되지 않았습니다.
국가 단위 경쟁
이 분야는 미중 경쟁 구도가 뚜렷합니다. 중국은 2025년을 휴머노이드 상용화 원년으로 부르며 생태계를 빠르게 구축했고, 한국은 2025년 4월 K-휴머노이드 연합을 출범시켜 대응에 나섰습니다. 정부 실증사업도 진행 중이고요.
국내 산업 구조상 강점과 약점이 명확합니다. 하드웨어 밸류체인과 부품 경쟁력은 있는데, 소프트웨어와 파운데이션 모델 쪽이 상대적으로 약합니다. 그래서 SW 인수·협업으로 수평 확장하면서 부품 기반으로 수직계열화하는 전략이 거론됩니다.
소프트웨어 쪽에서 볼 지점
로봇 분야는 아니지만 관심 있게 볼 대목이 있습니다.
1일차에 다룬 MCP처럼, 로봇 쪽에서도 프레임워크와 런타임이 공통 표준으로 수렴하는 흐름이 보입니다. 상호운용성이 핵심 경쟁축으로 부상한다는 전망이 나오고요. 하드웨어와 모델과 제어 소프트웨어가 서로 다른 회사에서 나오는 구조라면, 그걸 잇는 규격이 시장을 정의하게 됩니다.
그리고 시뮬레이션 플랫폼이 인프라로 중요해지는 것도 흥미롭습니다. 현실 데이터가 비싼 영역에서는 가상 환경의 품질이 곧 모델 품질이 되니까요.
정리
정리하면, 로봇의 몸은 예전에도 꽤 잘 움직였고 바뀐 건 판단하는 쪽입니다. 그래서 이 분야가 AI 이야기로 수렴하고 있습니다.
다만 기대치는 조절할 필요가 있어 보입니다. 데모 영상과 24시간 안정 가동 사이의 거리는 늘 멀었고, 배터리 지속시간 같은 기본 문제도 여전히 남아 있습니다. 투자 쪽에서 과열 경고가 나오는 것도 그래서고요. 몇 년 안에 집에 로봇이 오기보다는, 공장과 창고에서 조용히 늘어나는 모습이 먼저일 겁니다.
'IT' 카테고리의 다른 글
| 도심에선 쓸 이유가 없는 기술 - 저궤도 위성인터넷 정리 (0) | 2026.09.24 |
|---|---|
| 알고리즘을 공개하면 투명해질까 (0) | 2026.09.23 |
| 접근성은 배려가 아니라 요건이다 (0) | 2026.09.22 |
| 멀티클라우드는 정답이 아니었다 (0) | 2026.09.22 |
| 학습은 합법, 수집은 불법일 수 있다 - AI 저작권 정리 (0) | 2026.09.22 |